Поисковое намерение пользователя, запрашивающего тему Роботы на передовой: автономные системы для производства и услуг, состоит в получении целостного обзора того, как автономные робототехнические платформы проектируются, внедряются и эксплуатируются в современных производственных цехах и сервисных организациях. Это включает архитектуру perception planning control, опор на сенсоры и навигацию, специфику применения в производстве и в сервисах, стратегию цифровой трансформации и требования к безопасности и управлению данными.
Что такое автономные системы в контексте производства и услуг
Автономные роботы — это системы, которые способны самостоятельно ориентироваться в рабочей среде, планировать маршруты, манипулировать предметами и обеспечивать заданный результат без постоянного участия человека. В производстве это чаще AMR и cobots в составе гибких линий, где робототехнические манипуляторы с gripper или end effector выполняют сборку, сварку, покраску, резку и контроль качества. В сервисной сфере автономные решения применяются для обслуживания клиентов, перевозки грузов внутри помещений, дезинфекции помещений и поддержания чистоты, что снижает потребность в трудоемких операциях и улучшает эргономику труда.
Архитектура автономной системы
Ключевые слои архитектуры включают perception модуль с сенсорами и обработкой изображений, локализацию и карты SLAM, навигацию и планирование маршрута, а также контроль и исполнение команд на уровне привода и манипуляторов. Обеспечение подвижности достигается за счет таких технологий как LIDAR и стереодистанционные камеры, глубинное восприятие и визуальное отслеживание объектов. В планировании маршрутов применяются методы глобального и локального планирования, моделирование траекторий с использованием MPC или PID контроллеров, а также управление захватом и позиционированием в роботизированных системах. Для обмена данными применяются middleware и протоколы обмена сообщениями, а вычисления выполняются на борту на edge устройстве или в облаке через cloud robotics.
Безопасность и киберзащита занимают центральное место в архитектуре. Многоуровневые схемы аутентификации, безопасный обмен данными, обновление ПО по надзору, и защита от несанкционированного доступа к устройствам являются обязательной частью инфраструктуры. Интеграция с MES и ERP системами обеспечивает цифровую связь с производственным планированием, складами и цепочками поставок.
Основные технологии perception и восприятия
Сенсорика включает лазерное сканирование, камеры высокого разрешения, 3D камеры и ультразвуковое измерение. Фузия сенсоров обеспечивает более надежное определение позы и локализации моделей. Методы компьютерного зрения и распознавания объектов позволяют распознавать компоненты, инструменты и опасные зоны. В нейронных сетях применяются задачи сегментации и классификации объектов, а для устойчивости к помехам — адаптивная калибровка и отслеживание на реальном времени. Алгоритмы SLAM создают и поддерживают карту окружения, а фильтры Калмана обеспечивают оценку состояния в условиях шума и задержек.
Навигация и планирование
Навигация AMR и cobots включает глобальное планирование маршрутов и локальное избегание столкновений. В производственных условиях применяются карты топологии помещений, динамические обходы препятствий и маршрутизация грузов. Важно учитывать ограничения по грузоподъемности,reach и скоростному режиму, а также параметры захвата end effector. Точные алгоритмы планирования помогают минимизировать простои и снизить износ оборудования.
Архитектура привода и манипуляции
Манипуляторы и роботизированные руки оснащаются различными типов gripper end effector, включая вакуумные захваты, pincers и магнитные держатели. Управление движением и силой применяется через сервоприводы, карданные соединения и кинематическую модель ROBOT. В сборке и пайке важны точность, повторяемость и контроль качества. В сервисной среде роботы выполняют таски по перевозке, сортировке и дезинфекции поверхности, используя робототехнические платформы с модульной внешней конфигурацией.
Инфраструктура данных и интеграция
Эффективная робототехническая система требует связи с MES и ERP, обмена данными по протоколам OPC UA и REST, а также обработки данных в edge- и cloud-уровнях. Цифровые двойники позволяют моделировать рабочие сценарии и тестировать новые процессы без вмешательства в реальную линию. Интероперабельность между различными платформами достигается через открытые стандарты и API для робототехники, а управление данными включает сбор метрик производительности, журналирование ошибок и мониторинг состояния оборудования.
Производственные применения автономных систем
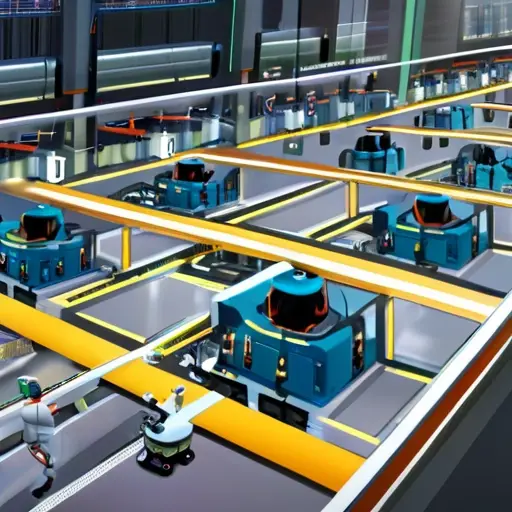
На производстве автономные системы применяются в сборке модульных узлов, сварке, покраске и маркировке, контроле качества, упаковывании и погрузке. AMR и AGV обеспечивают автономную транспортировку материалов между участками, сокращая время цикла и убирая излишние перемещения персонала. Cobots работают совместно с операторами на гибких линиях, поддерживая повторяемость операций и снижая риск травм. В контекстах оптимизации складской логистики автономные роботы выполняют приемку, сортировку и загрузку по конвейеру, уменьшая простой и ускоряя обработку заказов.
Применение в сервисах и сервисной индустрии
В сервисных средах автономные решения применяются для обслуживания клиентов, дезинфекции помещений, клининга, логистических услуг внутри зданий, доставки мелких грузов в офисах и больницах, а также для поддержки персонала на местах. Роботы могут выполнять сухую уборку, полировку поверхностей, транспортировку материалов и санитарную обработку. В гостиницах и ресторанах автономные помощники улучшают качество сервиса, освежают интерьер и обеспечивают безопасность посетителей. В медико-санитарной сфере робототехника поддерживает стерильную обработку, дезинфекцию и передачу материалов между отделениями.
Преимущества и вызовы внедрения
Преимущества включают увеличение производительности и точности, снижение человеческого фактора, улучшение уловий труда и гибкость производственных линий. Вызовы охватывают капитальные вложения, трудности интеграции с существующими системами, необходимость кибербезопасности, обеспечение совместимости оборудования и повышение квалификации персонала. Важной является стратегия предиктивного обслуживания и регулярного обновления ПО, чтобы минимизировать риски отказов и обеспечить устойчивость киберугроз. Управление данными и соблюдение конфиденциальности также требуют внимания при работе с корпоративной информационной инфраструктурой.
Этапы внедрения автономных систем
Этапы включают анализ бизнес-объективов, выбор архитектурных компонентов и платформ, пилотные проекты, масштабирование решений, а также постоянный мониторинг и улучшение процессов. Важна детальная карта рисков, план тестирования и критерии приемки. Архитектура должна поддерживать модульность и обновляемость, чтобы адаптироваться к будущим требованиям и технологическим обновлениям. В процессе внедрения критично обеспечить обучение персонала и развитие компетенций по работе с автономными системами, а также выстроить процессы технического обслуживания и обновления ПО.
Будущее развитие автономной робототехники
Перспективы включают усиление автономности через мультитело-агентные системы, расширение применения цифровых двойников и симуляций, внедрение более продвинутых алгоритмов обучения без учителя и онлайн адаптации к новым задачам. Рост значимости имеют гибридные решения, интеграция сенсорного потока и улучшение точности навигации в ограниченных пространствах. Развитие интероперабельности между платформами и открытыми стандартами будет способствовать более быстрой адаптации к новым задачам в производстве и услугах.
Примеры внедрения в отраслевых сегментах
Современные предприятия внедряют автономные системы на разных этапах производственного цикла. В автомобильной промышленности AMR и cobots ускоряют сборку модульных платформ, обеспечивая повторяемость и снижая утомляемость операторов. В пищевой и фармацевтической отраслях роботы помогают поддерживать чистоту и соблюдение санитарных норм, уменьшают риск перекрестного загрязнения, а также улучшают контроль качества за счет стабильного повторяемого поведения.
В электронной и потребительской электронике автономные линии помогают оптимизировать конфигурацию производств, снизить перебои, ускорить переход к серийной сборке. В логистических центрах роботы AMR выполняют приемку, сортировку и погрузку, интегрируясь с WMS.
Экономика владения автономной системой
Общий показатель TCO включает капитальные вложения, обслуживание, обновления ПО, энергоэффективность и стоимость обучения персонала. В долгосрочной перспективе ROI зависит от снижения простоев, уменьшения брака и повышения гибкости производства. Внедрение часто сопровождается пилотными проектами, которые показывают масштабируемость и окупаемость.
Этические, правовые и безопасность аспекты
Безопасность людей, ответственность за сбои, защита персональных данных, соответствие требованиям отраслевых стандартов (например ISO 10218, ISO/TS 15066 для cobots). Управление рисками, аудит кибербезопасности, прозрачность алгоритмов, способность объяснять решения роботов для аудита.
Роль человеческого капитала и обучения
Необходимость переподготовки кадров, создание программ обучения, симуляционные среды, обучение моделей под конкретные задачи, поддержка пользователей в сменах, создание команд инженеров по обслуживанию.